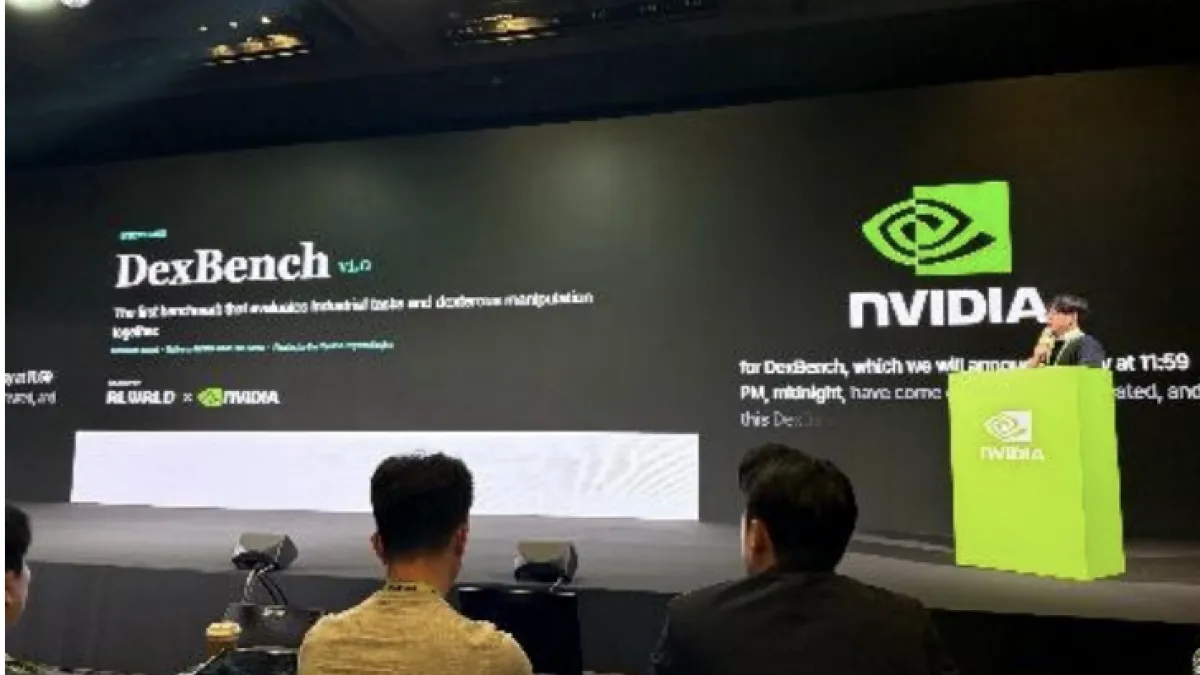
米エヌビディア(NVIDIA)が、フィジカルAI(身体性を持つAI)基盤モデルを開発するスタートアップ「リアルワールド(RLWRLD、本社・米国)」への出資を計画していることが10日、明らかになった。ソウルで9日に開催された「AI Day Seoul 2026」で発表されたもので、ロボットハンドの作業精度を測る新たな評価基準「DexBench(デックスベンチ)」も併せて公開された。
日本国内では高市早苗政権の成長戦略において、フィジカルAI分野へ2040年度までに官民で10兆5000億円を投じる方針が固まるなど、国家規模での支援が進む中、先端AI基盤と国内大手産業との連携による現場導入が急速に現実味を帯びている。
エヌビディアによる出資は、同社が韓国科学技術情報通信部(MSIT)と共催した「MSIT-NVIDIA AI Startup Partnership Forum」で発表した韓国AIスタートアップ向け出資計画の一環として決定した。調達した資金は、RLWRLDが手がけるロボティクス基盤モデルの高度化や、産業パートナーとの実証・現場導入の拡大に充てられる。
ロボットの「5本指」を評価する新基準、日本も巨額投資へ
RLWRLDは2024年に設立され、日米韓に拠点を置く。今年5月には視覚や言語に加え、力・触覚、作業記憶を統合処理するロボティクス基盤モデル「RLDX-1」を発表し、既存の先端モデルを上回る操作性能を示していた。
今回発表された「DexBench」は、エヌビディアのシミュレーション基盤「NVIDIA Isaac Lab-Arena」およびオープンソース物理エンジン「Newton」上で構築され、小売、物流、組立、ホテルの飲食業務といった4分野15種類の作業を仮想空間で再現。
ロボットが5本指で精密な作業をどの程度こなせるかや、未学習の物体・環境に対応する「汎化性能」を定量的に測定する共通評価基準として整備された。今後はシミュレーションと実機を突き合わせる検証を深め、コードや学習データの公開を通じて産業全体の開発基盤づくりを目指す。
背景には、深刻化する構造的な人手不足を背景としたフィジカルAIへの期待と、各国の政策的後押しがある。日本政府は成長戦略「戦略17分野」の中でフィジカルAIを重点分野に位置付け、2030年度までに1兆5000億円規模の予算措置を講じるほか、2040年度までに官民で10.5兆円の投資を見込んでいる。
経済産業省所管の基金を活用した複数年度支援を通じ、強みである産業用ロボット技術や現場データを生かした競争力確保と、米中に抗しうるサプライチェーンの構築を図る構えだ。
ANAなど国内大手も参画、フィジカルAIの実用化が加速
こうした潮流に呼応するように、産業界の実装の動きも活発化している。RLWRLDはKDDI、ANAホールディングス、三井化学、島津製作所など国内大手企業各社と実証実験を重ねており、米マイクロソフトとの協力やアマゾンの物流倉庫でのPoC(概念実証)実績も有する。
画面上の生成AIから物理空間を動かすロボットAIへの移行が加速するなか、国際的な技術プラットフォームと国内産業の結合が本格的な社会実装の成否を握ることになる。
世界を、台湾から読む⇒風傳媒日本語版 X:@stormmedia_jp (関連記事: エヌビディアのフアンCEO「妻に不誠実だった」 中国情報機関の工作報道で独立調査【謝罪メール全文】 | 関連記事をもっと読む )
編集:小田菜々香